Potencia y accionamientos4 min de lectura
Encoder o resolver: dos formas de saber dónde está un eje
Cualquier servomotor necesita saber en qué ángulo está su eje y a qué velocidad gira. Un encoder lo cuenta con luz o con imanes; un resolver lo deduce de dos bobinas, sin un solo componente electrónico. Ninguno es mejor en todo.
Para qué sirven
Un motor que solo tiene que girar no necesita saber dónde está. Pero un servomotor, un posicionador o un motor sin escobillas controlado vectorialmente necesitan conocer el ángulo del eje en cada instante, para conmutar las fases, cerrar el lazo de velocidad y llevar la carga a su sitio. Los dos sensores más usados para ello son el encoder y el resolver.
El encoder incremental
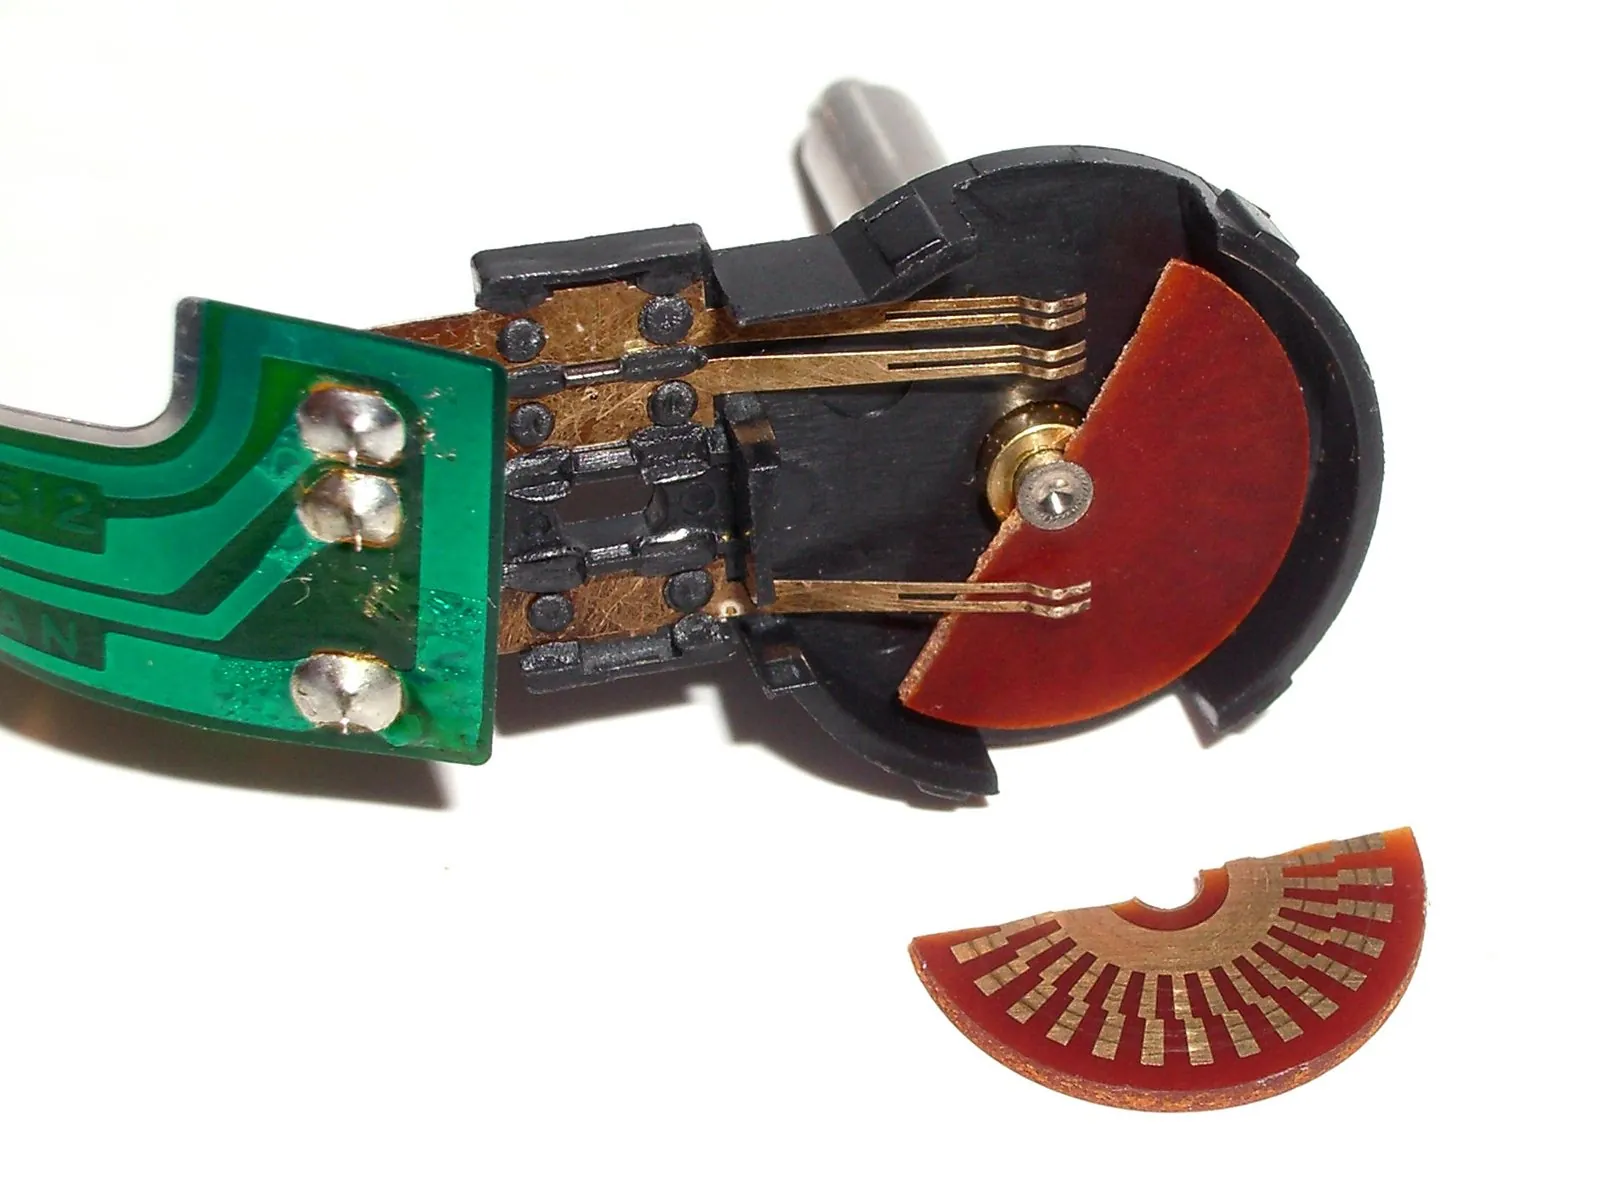
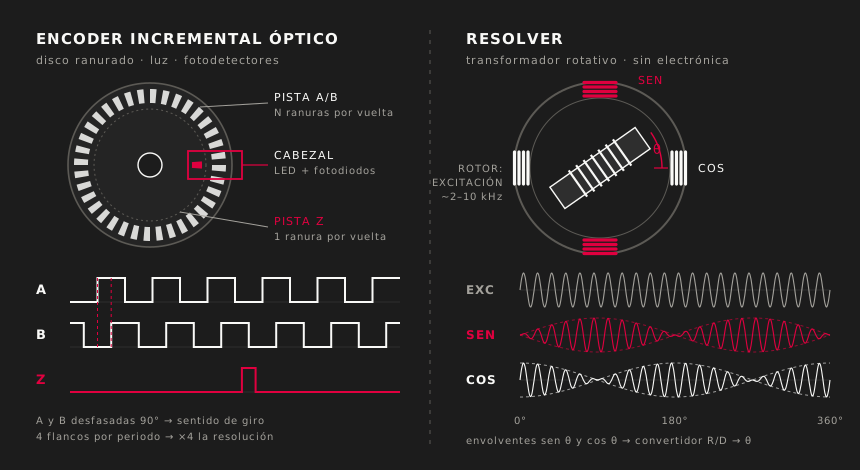
El encoder óptico clásico tiene un disco con ranuras finas, una fuente de luz y unos fotodetectores. Al girar, entrega dos trenes de pulsos, los canales A y B, desfasados un cuarto de periodo (90° eléctricos, lo que se llama cuadratura): según cuál llegue primero se sabe el sentido de giro, y contando los cuatro flancos de cada periodo se multiplica por cuatro la resolución. Un tercer canal, Z o índice, da un único pulso por vuelta como referencia.
Las resoluciones habituales van de unos cientos a decenas de miles de pulsos por vuelta, y los encoders de salida senoidal, interpolados por la electrónica, llegan a millones de posiciones. Su limitación es que solo cuentan cambios: al quitar la alimentación pierden la posición y hay que buscar de nuevo una referencia.
Encoders absolutos, ópticos y magnéticos
El absoluto asigna un código único a cada posición, normalmente en código Gray (en el que entre dos posiciones consecutivas solo cambia un bit) o leído por una interfaz serie como SSI o BiSS. Los de una vuelta ofrecen típicamente de 12 a más de 20 bits; los multivuelta cuentan además las vueltas con engranajes o con electrónica que conserva la cuenta sin alimentación principal. Al arrancar saben dónde están, sin buscar referencia.
Los ópticos dan la mayor resolución y precisión, pero son sensibles a la suciedad, la condensación y los golpes, y su electrónica limita la temperatura de trabajo, habitualmente hasta unos 85 a 100 °C. Los magnéticos leen un imán o una rueda magnetizada con sensores de efecto Hall o magnetorresistivos: toleran mejor el polvo, el aceite y la vibración, son más baratos y compactos, pero suelen ser menos precisos.
El resolver: un transformador que gira
El resolver es una máquina eléctrica pequeña, de chapas y bobinas. El rotor recibe una tensión alterna de excitación, normalmente de unos pocos voltios y entre 2 y 10 kHz, a menudo a través de un transformador rotativo para no necesitar escobillas. En el estátor hay dos bobinas a 90°. La tensión inducida en cada una es la misma portadora, pero con su amplitud multiplicada por el seno y por el coseno del ángulo del rotor. Comparando ambas se obtiene el ángulo absoluto dentro de la vuelta, también al arrancar.
La conversión R/D
Esas señales hay que convertirlas en un número. De eso se encarga el convertidor R/D (de resolver a digital), un circuito integrado o una función del procesador del accionamiento que genera la excitación, demodula las dos salidas y, mediante un lazo de seguimiento, entrega el ángulo y la velocidad. Las resoluciones típicas van de 10 a 16 bits; a 16 bits, unos 20 segundos de arco. Pero resolución no es precisión: un resolver estándar ronda los ±5 a ±10 minutos de arco, y los de varios pares de polos o de alta precisión mejoran esa cifra. Además, a mayor resolución, menor velocidad máxima de seguimiento.
Robustez, resolución y coste
Como no tiene electrónica, ni ópticas, ni discos de vidrio, el resolver soporta temperaturas de −55 a 150 °C o más, vibraciones y choques fuertes, aceite, humedad y radiación, y admite cables largos porque sus señales son diferenciales y moduladas. Por eso es habitual en aeronáutica, defensa, espacio y en los motores de tracción de vehículos eléctricos.
| Encoder óptico | Encoder magnético | Resolver | |
|---|---|---|---|
| Resolución | Muy alta | Media | Media-alta, según el convertidor |
| Precisión | Muy alta | Media | Media, minutos de arco |
| Temperatura | Limitada por la electrónica | Algo mejor | Muy amplia |
| Vibración y suciedad | Sensible | Buena | Excelente |
| Radiación | Sensible | Sensible | Muy tolerante |
| Coste | Medio a alto | Bajo | Sensor barato en serie; necesita convertidor |
Cuándo elegir cada uno
- Encoder óptico para la máxima precisión en entornos limpios: máquina herramienta, metrología, posicionadores finos.
- Encoder magnético cuando bastan unas décimas de grado y prima el precio o la tolerancia a la suciedad.
- Resolver cuando el entorno es duro, con temperatura extrema, vibración, radiación o cables largos, o cuando se busca la fiabilidad de un sensor sin electrónica.