Potencia y accionamientos3 min de lectura
Cómo funciona un motor BLDC
Están en los drones, en los ventiladores de un equipo de climatización y en muchos actuadores industriales. Los motores sin escobillas, o BLDC por sus siglas en inglés, han desplazado a los de escobillas en casi todo lo que exige eficiencia, precisión y pocas averías. Así funcionan.
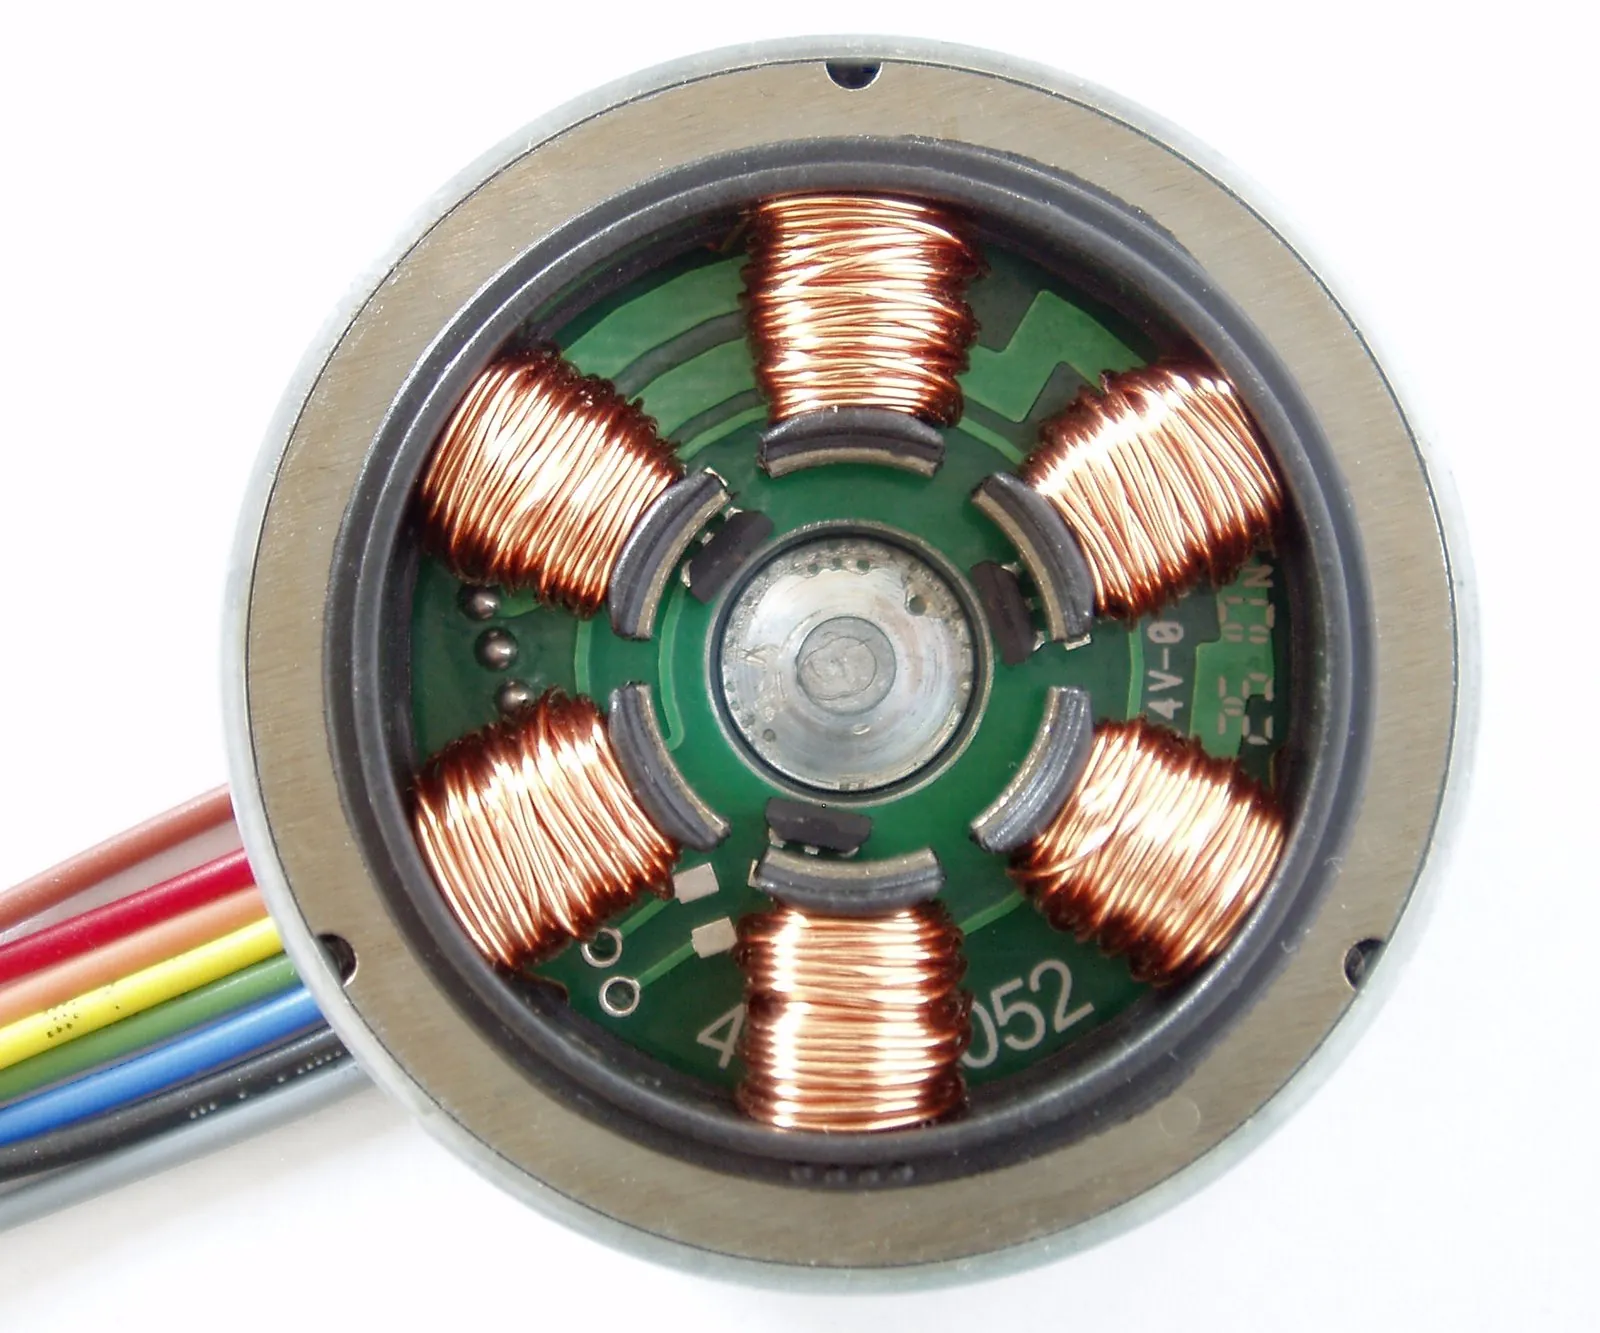
Un motor de corriente continua sin escobillas
En un motor de corriente continua clásico, las bobinas giran con el rotor y unas escobillas de carbón rozan contra un colector para cambiar el sentido de la corriente en el momento justo. Funciona, pero las escobillas se desgastan, producen chispas y limitan la velocidad.
Un motor BLDC le da la vuelta al planteamiento: los imanes permanentes van en el rotor y las bobinas, fijas, en el estátor. Como las bobinas no giran, no hacen falta escobillas: el cambio de corriente lo hace un controlador electrónico.
Las piezas
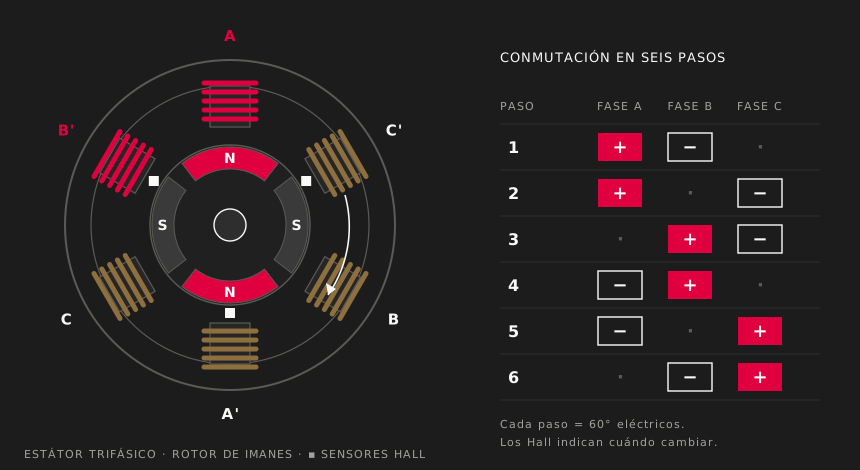
- Estátor: un paquete de chapas con bobinados repartidos en tres fases, A, B y C.
- Rotor: imanes permanentes con polos norte y sur alternos, a menudo de neodimio.
- Sensor de posición: normalmente tres sensores de efecto Hall o un encoder, que indican al controlador dónde está el rotor.
- Controlador: un inversor con seis transistores que conecta cada fase al positivo o al negativo, o la deja libre.
Cómo gira: la conmutación en seis pasos
El controlador alimenta dos fases a la vez, una al positivo y otra al negativo. Eso crea en el estátor un campo magnético que tira de los imanes del rotor. Cuando el rotor está a punto de alinearse, los sensores Hall avisan y el controlador pasa a la siguiente combinación, de modo que el campo siempre va un paso por delante y el rotor lo persigue.
Seis combinaciones completan una vuelta eléctrica, y cada una cubre 60 grados eléctricos. En un motor de cuatro polos, como el del dibujo, una vuelta mecánica equivale a dos vueltas eléctricas. La velocidad se regula con la tensión media que se aplica a las fases mediante modulación por ancho de pulso (PWM).
Más suave: el control orientado al campo
La conmutación en seis pasos es sencilla y robusta, pero el par tiene un ligero rizado en cada cambio. Para un giro más suave y silencioso se usa el control orientado al campo, o FOC: el controlador calcula en cada instante la posición del rotor y alimenta las tres fases con corrientes senoidales, de forma que el campo del estátor queda siempre a 90 grados del de los imanes, que es donde se obtiene el máximo par.
Con sensores o sin ellos
Los sensores Hall permiten conocer la posición desde parado y arrancar con carga. Los controladores sensorless prescinden de ellos y deducen la posición midiendo la tensión que induce el propio motor al girar, la fuerza contraelectromotriz. Son más baratos y robustos, pero a muy baja velocidad esa señal es débil y el arranque con carga es más delicado.
Ventajas e inconvenientes
- Alta eficiencia, habitualmente por encima del 85 %, y menos calor que disipar.
- Sin escobillas que cambiar: más horas de servicio y menos mantenimiento.
- Mucho par para su tamaño y un control preciso de la velocidad y la posición.
- A cambio, necesitan un controlador electrónico y, en muchos casos, imanes de tierras raras, que encarecen el conjunto.
Hay dos configuraciones habituales. En los inrunner el rotor gira dentro del estátor, lo que permite más velocidad y mejor refrigeración. En los outrunner el rotor es una campana exterior que da más par a baja velocidad, y por eso son los típicos de los drones.