Potencia y accionamientos5 min de lectura
Cómo controla un variador de frecuencia el par y la velocidad de un motor
Un motor de alterna conectado a la red gira casi siempre a la misma velocidad. El variador de frecuencia lo convierte en un accionamiento que acelera, frena, sostiene una carga parada o mantiene la tensión de una bobina. Así lo consigue.
Tres etapas: de la red al motor
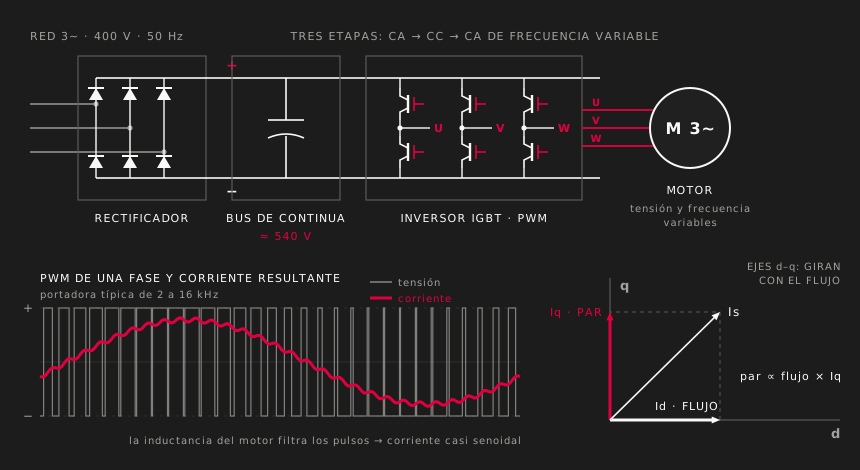
La velocidad de un motor de inducción depende de la frecuencia de la red y de su número de polos. Para cambiarla hay que cambiar la frecuencia, y eso hace un variador de frecuencia: convierte la alterna de la red en continua y vuelve a fabricar una alterna con la tensión y la frecuencia que pide el motor en cada instante.
- Rectificador. En los equipos más comunes, un puente de seis diodos. Con una red trifásica de 400 V, el bus de continua queda en torno a 540 V con carga; el pico en vacío, √2 × 400 V, ronda los 565 V.
- Bus de continua. Unos condensadores almacenan energía y alisan la tensión. Si el motor frena una carga, actúa como generador, la energía vuelve al bus y la tensión sube: hay que disiparla en una resistencia de frenado o devolverla a la red con un rectificador activo.
- Inversor. Seis IGBT (transistores bipolares de puerta aislada) conectan cada fase al positivo o al negativo del bus miles de veces por segundo, con una frecuencia portadora típica de 2 a 16 kHz. Es la modulación por ancho de pulso (PWM): variando la anchura de los pulsos se obtiene, de media, una tensión senoidal. La inductancia del bobinado filtra los pulsos y la corriente resulta casi senoidal.
Control escalar V/f
Para que el motor dé su par nominal hay que mantener constante su flujo magnético, y eso se logra manteniendo constante la relación entre tensión y frecuencia. Un motor de 400 V y 50 Hz trabaja a 8 V/Hz: a 25 Hz recibe unos 200 V. Por encima de 50 Hz la tensión ya no puede subir, el flujo se debilita y el par disponible baja: es la zona de potencia constante.
El control V/f funciona en lazo abierto: el variador impone frecuencia y tensión, pero no sabe qué hace el eje. A baja velocidad añade un refuerzo de tensión y puede estimar el deslizamiento (la diferencia entre la velocidad del campo y la del rotor) para compensarlo. Es la opción natural para bombas, ventiladores y cintas, y permite mover varios motores con un solo variador. Su punto débil es el par a muy baja velocidad y la respuesta ante cambios bruscos de carga.
Control vectorial: corriente de flujo y corriente de par
El control vectorial u orientado al campo (FOC, por sus siglas en inglés) mide las corrientes de fase y las expresa, mediante las transformadas de Clarke y Park, en unos ejes d–q que giran sincronizados con el flujo del rotor. Vista desde esos ejes, la corriente se separa en dos componentes que se regulan por separado:
- Id, corriente de flujo: magnetiza la máquina. En un motor de inducción se mantiene casi constante; en uno de imanes permanentes se deja en cero y solo se hace negativa para debilitar el campo a alta velocidad.
- Iq, corriente de par: el par es proporcional al flujo multiplicado por Iq.
Dos reguladores de corriente ajustan Id e Iq y el inversor genera las tensiones necesarias. El motor de alterna se comporta así como uno de continua con excitación independiente, con un par rápido y controlado en todo el rango. Es el mismo principio que se aplica a los motores sin escobillas.
Puede trabajar sin sensor, estimando la velocidad con un modelo del motor, o en lazo cerrado con un encoder o un resólver en el eje, que es lo que permite dar par nominal con el motor parado.
Control directo de par (DTC)
El DTC llega al mismo sitio por otro camino. No usa modulador PWM: cada pocas decenas de microsegundos estima el flujo del estátor y el par, los compara con sus consignas dentro de unas bandas de tolerancia y elige directamente el estado del inversor que debe aplicar. Su respuesta de par es la más rápida y depende menos de los parámetros del motor, a cambio de una frecuencia de conmutación variable y algo más de rizado y de ruido.
| V/f | Vectorial sin sensor | Vectorial con encoder | |
|---|---|---|---|
| Precisión de velocidad | ±0,5 a 3 % | ±0,2 a 0,5 % | ±0,01 a 0,02 % |
| Rango de velocidad | 1:10 a 1:40 | 1:100 a 1:200 | 1:1.000 o más |
| Par a velocidad cero | No | Limitado | Sí, el nominal |
| Usos típicos | Bombas, ventiladores, cintas | Máquinas, transportadores, mezcladoras | Elevación, bobinado, ensayos |
Control de velocidad o control de par
En control de velocidad, un lazo externo compara la velocidad real con la consigna y calcula la Iq necesaria: el motor da el par que haga falta, hasta su límite. En control de par la consigna es el propio par y la velocidad la decide la carga; por eso hay que limitarla siempre, porque si la carga desaparece el motor se embala.
- Bobinadoras. Para mantener la tensión del material, el par debe ser tensión × radio, y el radio crece mientras el giro se frena. Se usa control de par con cálculo del diámetro, o de velocidad corregido con un rodillo bailarín o una célula de carga.
- Elevación. Vectorial en lazo cerrado: el motor sostiene la carga con par a velocidad cero antes de abrir el freno mecánico, y al bajar regenera energía.
- Bancos de ensayo. Una máquina en control de velocidad fija el régimen y otra, en control de par, aplica la carga. Con un bus de continua común la energía circula entre ambas y la red solo aporta las pérdidas. Para cargas pequeñas, un freno electromagnético es una alternativa sencilla.